



Kaynak: Bu yazı Adem Işıkdere tarafından kaleme alınmış ve ilk olarak MarmoTeknik’te yayımlanmıştır. Yazarın izniyle metni aynen aktarılmıştır.
Autonics akıllı sensörler ve IO-Link üzerinden; robot, konveyör, gıda ve yem hatlarında doğru algılama, veri kullanımı ve bakım yaklaşımını inceliyoruz.
İçindekiler
- Robot parçayı gördü. Peki gerçekten tuttu mu?
- Önce işi ayıralım: varlık, konum, ölçüm ve durum
- LiDAR: robotun çevresini görmek, robotu tek başına yürütmek değildir
- Demirden alüminyuma geçince sensör neden farklı davranır?
- Gıda, tarım ve yem hattında kapasitif algılama
- Mikron yazıyor diye bütün ölçüm mikron hassasiyetinde olmaz
- IO-Link: yalnızca giriş biti değil, cihazla konuşmak
- Sensörün alarm vermesi, kestirimci bakım yapıldığı anlamına gelmez
- Hızlı konveyörde küçük bir zaman hesabı
- Devreye almadan önce benim kontrol listem
- Doğru sensör, doğru soruya cevap verir
- Kaynaklar ve görsel bilgileri
Robot parçayı gördü. Peki gerçekten tuttu mu?
Bir kamera parçanın yerini buluyor. Robot koordinata gidiyor, gripper kapanıyor. Ekranda her şey yolunda görünüyor. Ama parça gerçekten tutuldu mu? Çene boşta mı kapandı, parça eğri mi duruyor, bir sonraki istasyona giderken düşebilir mi?
Otomasyonda birbirine benzeyen ama aynı olmayan sorular bunlar. Görmek başka, ölçmek başka, hareketin gerçekleştiğini doğrulamak başka. Ben sensör seçimine marka kataloğunu açarak değil, makinenin hangi soruya cevap aradığını yazarak başlarım. Çünkü yanlış soruya çok hassas cevap veren bir sensör de işi çözmez.
FA Journal’ın 1 Ekim 2026 tarihli Autonics haberi, robot ve otonom lojistik uygulamalarında algılama teknolojilerinin genişlemesini ve temel sensörlerin veri bağlantısıyla gelişmesini ele alıyor. Bu yazıda konuyu üretici belgeleriyle birlikte değerlendiriyorum. Ürünlere ilişkin bilgiler kaynaklara dayanıyor; örnek hatlar ve hesaplar ise uygulama mantığını anlatmak için hazırlanmış senaryolar.
Önce işi ayıralım: varlık, konum, ölçüm ve durum
Bir konveyörde kutunun geldiğini bilmek için her zaman kamera gerekmez. Kutunun üzerindeki etiketi okumak istiyorsak yalnızca bir fotosel yetmez. Metal çenenin kapanma konumunu doğrulamakla plastik haznenin doluluk seviyesini görmek de aynı algılama işi değildir.
| Sahadaki soru | Değerlendirilecek teknoloji | Kontrol edilecek sınır |
|---|---|---|
| Kutu istasyona geldi mi? | Fotoelektrik sensör | Renk, yüzey, şeffaflık ve arka plan |
| Metal çene referans konumda mı? | Endüktif yaklaşım sensörü | Hedef metal, mesafe ve mekanik tolerans |
| Haznede ürün belirlenen seviyeye ulaştı mı? | Kapasitif sensör | Malzeme, nem, birikme ve kap duvarı |
| Parçanın yüksekliği veya basamak farkı ne? | Lazer deplasman sensörü | Ölçüm aralığı, yüzey ve montaj |
| Parça doğru yönde ve doğru tipte mi? | Makine görüsü | Aydınlatma, optik ve kabul ölçütleri |
| Mobil robotun çevresinde ne var? | LiDAR ve ilgili algılama mimarisi | Kör bölgeler, yansıtıcılık ve güvenlik tasarımı |
Bu tabloyu satın alma listesi olarak kullanmam. Önce hedefi tanımlar, sonra en zor ürün ve en zor çalışma koşuluyla deneme yaparım. Parlak metalde iyi çalışan bir çözüm, mat siyah ambalajda aynı sonucu vermeyebilir. Laboratuvarda temizken çalışan sensör, un tozu veya yağ filmi oluştuğunda farklı davranabilir.
LiDAR: robotun çevresini görmek, robotu tek başına yürütmek değildir
Autonics’in LSC serisi 2D lazer tarayıcılarında 270° tarama açısı ve modele bağlı olarak 25 metreye kadar algılama mesafesi belirtiliyor. Üretici sayfasında 5, 10 ve 25 metre sınıfında modeller bulunuyor. Alan tanımlama, Ethernet bağlantısı ve ROS desteği de ürün ailesinin özellikleri arasında. Bluetooth seçeneğinin bulunabilirliği ülkeye ve modele göre değişebiliyor. [1]

Buradaki 25 metreyi her yüzeyde ve her koşulda aynı performans diye okumamak gerekir. Hedefin yansıtıcılığı, boyutu, ortam ve görüş geometrisi sonucu etkiler. Ayrıca 270° tarama, tek sensörle her yönde görüş sağlamak değildir. Sensörün yerleşimi ve aracın gövdesinin görüşü kapattığı bölgeler incelenmelidir.
ROS2 tarafı için yalnızca haber metnine dayanmak gerekmiyor: AutonicsLiDAR hesabının LSC ROS2 sürücü deposu, sensor_msgs/LaserScan türünde scan verisi ve tarama konusu durumuna ilişkin diagnostics yayını tanımlıyor. [2] Bu, bir entegrasyon yolu olduğunu gösterir; hazır bir navigasyon sistemi, tamamlanmış SLAM algoritması veya bütün ROS2 sürümlerinde doğrulanmış uyumluluk anlamına gelmez.
Ben mobil robot projesinde sensörün veri üretmesini ilk adım sayarım. Koordinat dönüşümü, zamanlama, harita, konum kestirimi ve hareket planı ayrıca kurulmalıdır. Bir de önemli ayrım var: nesne algılayan bir LiDAR’ın varlığı, cihazın personel koruması için sertifikalı güvenlik tarayıcısı olduğunu kanıtlamaz. Gerekli güvenlik işlevi, cihaz sertifikaları ve duruş zinciri ayrıca değerlendirilir.
Demirden alüminyuma geçince sensör neden farklı davranır?
Ürün değişiminde bazen yazılıma hiç dokunmadan arıza başlar. Eski metal parça algılanır, yeni parça aynı konumda gelmesine rağmen sensör kararsızlaşır. Böyle bir durumda yalnızca PLC girişine bakmak yeterli değildir; hedefin malzemesi de seçim hesabına girer.
Autonics PRFD-K ailesi, demir ve alüminyum için eşit algılama mesafesi anlamındaki Factor 1 özelliğiyle sunuluyor. Paslanmaz çelik gövde ve algılama yüzeyi de üretici tarafından belirtiliyor. Ancak bütün metallerin aynı olduğu sonucu çıkarılmamalı: üreticinin malzeme tablosunda bakır, paslanmaz çelik ve pirinç için modele göre farklı katsayılar var; pirinçte Factor 1 özelliği M30 için veriliyor. [3]
Benim için bu ürün ailesinin anlamı, malzeme değişiminin kurulum üzerindeki etkisini azaltabilecek bir seçenek olması. Yine de hedef yüzeyinin büyüklüğü, sensörün gömme veya gömme olmayan montajı, yaklaşma yönü ve titreşim payı kontrol edilir. Nominal mesafenin tam sınırına kurulan sensör, mekanik tolerans değişince sorun çıkarabilir.
Gıda, tarım ve yem hattında kapasitif algılama
Bizim bölgede konu yalnızca robot kolundan ibaret değil. Gıda hattında plastik kap, tarım ekipmanında ürün akışı, yem tesisinde ara hazne seviyesi gibi işler de var. Burada metal algılayan endüktif sensörü her probleme cevap gibi düşünemeyiz.
Autonics CP serisi kapasitif sensörler, havadan farklı dielektrik özellik taşıyan malzemeleri algılamak için sunuluyor. Üretici; plastik, su ve tahıl gibi hedefleri örnek veriyor. Ailede standart ve IO-Link modelleri, M12/M18/M30 boyutları ve modele bağlı olarak 25 mm’ye kadar mesafe yer alıyor. [4]
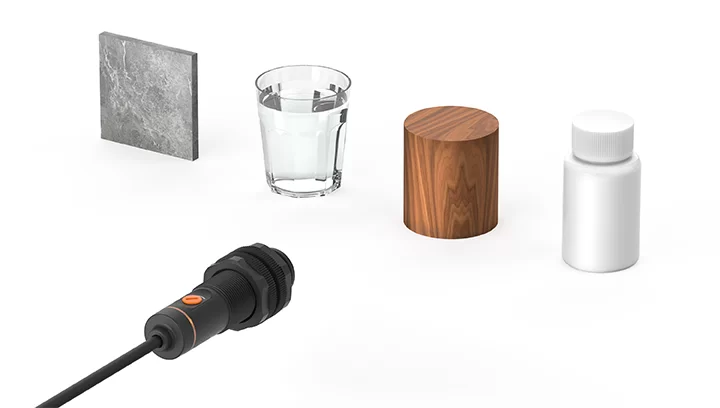
Örneğin plastik duvarın arkasından seviye algılamayı düşünüyorsak, kap duvarı ve içindeki ürün birlikte denenmelidir. Sensörün “tahıl algılar” diye tanıtılması, bütün yem reçetelerinde aynı ayarın çalışacağını garanti etmez. Nem, yoğunluk ve yüzeye yapışan ürün, boş ve dolu durum arasındaki ayrımı değiştirebilir.
Bir ara hazne için yalnızca temiz haznede dolu/boş öğretme yapıp işi bitirmem. En az ürünle, farklı reçeteyle ve normal kirlenme koşuluyla tekrar kontrol ederim. Bunun sonunda bir var/yok veya eşik bilgisi elde ediyorsak, onu sürekli tonaj ölçümü gibi göstermem. Proses otomasyonu tarafında yanlış anlamlandırılmış doğru bir sinyal de hatalı karar üretebilir.
Mikron yazıyor diye bütün ölçüm mikron hassasiyetinde olmaz
Yükseklik veya basamak farkı ölçümünde yaklaşım sensöründen farklı bir iş yapıyoruz. Autonics BD lazer deplasman sensörlerinde üretici kataloğu, modele göre 1 µm’ye kadar çözünürlük belirtir. Bu değerin ölçüm koşulları katalog dipnotlarıyla birlikte okunmalıdır. [5]
Çözünürlük, doğruluk ve tekrarlanabilirlik aynı kavramlar değildir. Ekranın küçük bir değişimi gösterebilmesi, gerçek ölçüm hatasının da aynı büyüklükte olduğu anlamına gelmez. Sensör braketinin esnemesi, parçanın eğimi, titreşim ve yüzey yansıması ölçümü etkileyebilir. BD montaj kılavuzu da referans mesafesi, ölçüm aralığı ve hedef yüzeyi üzerinde durur. [6]
Bir istasyonda önce ölçümün neye karar vereceğini netleştiririm. Parça tolerans dışında mı, montaj eksik mi, iki yüzey arasında basamak var mı? Sonra kabul sınırının etrafında kaç iyi parçanın yanlış elendiğini ve kaç hatalı parçanın kaçtığını ölçerim. Katalogdaki en küçük rakamı seçmek, ölçüm sisteminin doğrulanmasının yerine geçmez.
IO-Link: yalnızca giriş biti değil, cihazla konuşmak
Klasik bağlantıda PLC çoğu zaman sensörün çıkışını görür: var veya yok. IO-Link, uygun cihaz ve master kullanıldığında süreç verisinin yanında parametre ve teşhis bilgilerinin de taşınmasını sağlar. IO-Link Community, bunu IEC 61131-9 kapsamında noktadan noktaya iletişim olarak açıklar; bir saha veri yolu değildir. [7]
IO-Link ⇄
⇄
Her IO-Link sensöründe aynı teşhis değişkenleri bulunmaz. Bir cihaz sinyal kalitesi verebilir; başka cihaz yalnızca durum ve parametre verisi sunabilir. CP’nin bütün modellerine, yalnızca ailede IO-Link seçeneği bulunduğu için haberleşme özelliği atfedemeyiz. Kesin ürün kodu ve desteklenen veri alanları kontrol edilmelidir.
Burada IODD dosyası önem kazanır. IO-Link Community’nin açıklamasına göre IODD, cihaz kimliği, parametreler, süreç ve teşhis verileri ile iletişim özelliklerini tanımlar. [8] Dosyayı bulmak yetmez; PLC tarafındaki byte düzeni, işaret, birim ve geçerlilik bilgisi de doğru yorumlanmalıdır. Parametre yedekleme ve cihaz değişiminde geri yükleme ise master, cihaz ve konfigürasyonla birlikte doğrulanır.
Sensörün alarm vermesi, kestirimci bakım yapıldığı anlamına gelmez
Teşhis verisini toplamak güzel. Ama ekranda bir değer göstermekle bakım kararını iyileştirmek arasında iş var. Ben önce hangi değişimin hangi müdahaleye yol açacağını belirlerim. Örneğin cihazın gerçekten desteklediği bir sinyal seviyesi düşüyorsa, bu kirlenme mi, hedef değişimi mi, hizalama mı? Tek bir sayıdan otomatik arıza nedeni çıkarmam.
Temiz ve doğru ayarlı durumda başlangıç kaydı almak gerekir. Sonra aynı ürün ve çalışma koşullarında değişim takip edilir. Ürün reçetesi değiştiğinde oluşan normal farkları arıza gibi yorumlamak, gereksiz alarmları artırır. Eşik, bekleme süresi ve histerezis uygulamaya göre kurulmalıdır.
Bir duruş kaydına yalnızca “sensör hatası” yazmak yerine, ilgili cihaz kodu, veri geçerliliği, ürün tipi ve zaman bilgisi eklenirse bakım ekibi daha anlamlı bir başlangıç yapar. Bakım ve arıza hizmetlerinde asıl fayda, toplanan bilginin bir sonraki müdahaleyi kolaylaştırmasıdır. “Veri var” demek tek başına yeterli değil.
Hızlı konveyörde küçük bir zaman hesabı
Örnek olarak 0,8 m/s hızındaki bantta, hareket yönünde 12 mm uzunluğunda bir hedefin algılama noktasından geçtiğini düşünelim. Basitleştirilmiş görünür kalma süresi:
0,012 m ÷ 0,8 m/s = 0,015 s = 15 ms
Örnek değerlerdir; gerçek sinyal süresi ışın geometrisi ve hedefe göre değişir.
Buradan “15 ms’den hızlı sensör yeter” sonucu çıkmaz. Sensör tepkisi, giriş filtresi, örnekleme ve PLC çevrimi birlikte düşünülmeli. Sinyal, girişin yakalayabileceğinden kısa kalıyorsa hızlı giriş, darbe yakalama veya uygun bir donanım çözümü gerekebilir. Filtreyi artırıp titreşimi gizlerken gerçek ürünü de kaçırabiliriz.
Ben kabul testinde hızın yanında ürünler arasındaki en küçük boşluğu da denerim. Birbirine yakın iki ürün tek uzun sinyal gibi görünüyorsa sayım hatası oluşabilir. IO-Link çevrim süresinin uygunluğu da port ve cihazın gerçek konfigürasyonuyla kontrol edilir; haberleşme var diye her hızlı sayım görevine uygun olduğu varsayılmaz.
Devreye almadan önce benim kontrol listem
- Görev: Varlık, konum, ölçüm, kalite veya güvenlik ihtiyacını ayrı tarif et.
- Hedef: En küçük, en koyu, en parlak veya en zor malzemeyi seç; yalnızca kolay örneği deneme.
- Ortam: Toz, su, yağ, sıcaklık, ışık ve temizlik yöntemini kayıt altına al. IP sınıfı tek başına kimyasal dayanım veya hijyen uygunluğu değildir.
- Montaj: Braket, görüş, algılama mesafesi ve kablo hareketini kontrol et; titreşimi yazılımda saklamaya çalışma.
- Elektrik: Besleme, PNP/NPN, çıkış tipi ve PLC girişi uyumunu doğrula. Ürün kodunun bütün eklerini oku.
- İletişim: Master, IODD sürümü, veri birimi ve geçerlilik bitini doğrula; haberleşme kaybında davranışı test et.
- Alarm: Hangi değişkenin hangi eşikte ne kadar süre kalınca alarm vereceğini belirle.
- Kabul: Hız, ürün aralığı, kirlenme ve reçete değişimlerinde yanlış kabul/ret sonuçlarını kaydet.
- Teslim: Parametre yedeği, sensör listesi, yerleşim ve değişim prosedürünü bakım ekibine bırak.
Doğru sensör, doğru soruya cevap verir
Autonics örneğinde LiDAR, hassas ölçüm ve iletişim özellikleri dikkat çekiyor. Fakat benim çıkarımım daha temel: makinenin neyi bilmesi gerektiği açık değilse daha fazla sensör eklemek belirsizliği çözmez. Bazı noktalarda basit ve doğru yerleştirilmiş bir fotosel yeterlidir; bazı noktalarda ölçüm, görüntü veya cihaz teşhisi gerekir.
Önce algılamayı güvenilir hale getirelim. Sonra veriyi doğru bağlayalım ve hangi kararı iyileştireceğini belirleyelim. Robotun parçayı görmesi, tutması, taşıması ve işlemin sonucunu doğrulaması ayrı adımlardır. İyi otomasyon, bu adımların arasındaki boşlukları kapatır.
Gıda, tarım, yem veya konveyör hattınızda algılama problemi varsa hedef malzemeyi, hızı ve ortamı birlikte değerlendirelim. MarmoTeknik’e ulaşın; işe uygun sensörü ve kontrol mimarisini netleştirelim.
Kaynaklar ve görsel bilgileri
- Autonics — LSC serisi. LiDAR özellikleri, modeller ve ürün görseli.
- AutonicsLiDAR — LSC ROS2 Driver. Tarama ve teşhis arayüzleri.
- Autonics — PRFD-K serisi. Malzemeye göre algılama katsayıları ve yapı.
- Autonics — CP serisi. Kapasitif algılama, model seçenekleri ve malzeme görseli.
- Autonics — İngilizce ürün kataloğu. BD serisi ve ölçüm koşulları.
- Autonics — BD sensör başlığı montaj kılavuzu. Yerleşim ve hedef yüzeyi.
- IO-Link Community — Technology. Noktadan noktaya iletişim ve sistem mimarisi.
- IO-Link Community — IODD. Cihaz tanımı ve veri alanları.
- FA Journal — Autonics’in robot ve otonom lojistik için sensör yaklaşımı, 1 Ekim 2026. Konunun çıkış noktası olan haber.
Kaynak kontrolü: 6 Ekim 2026. Üretici görsellerinin kaynakları alt yazılarında belirtilmiştir. Kapak ve iletişim şeması MarmoTeknik’in özgün kavramsal görselleridir. Uygulama örnekleri ve hesaplar açıklama amaçlıdır; bu ürünlerle yapılmış saha testi olarak sunulmamaktadır. Model ve bölgeye göre özellikler değişebilir.


